Muestreo del trabajo en células robotizadas de automoción
Cómo observar células robotizadas sin interferir en su seguridad y sin confundir actividad humana con rendimiento automático.
Actualizado:
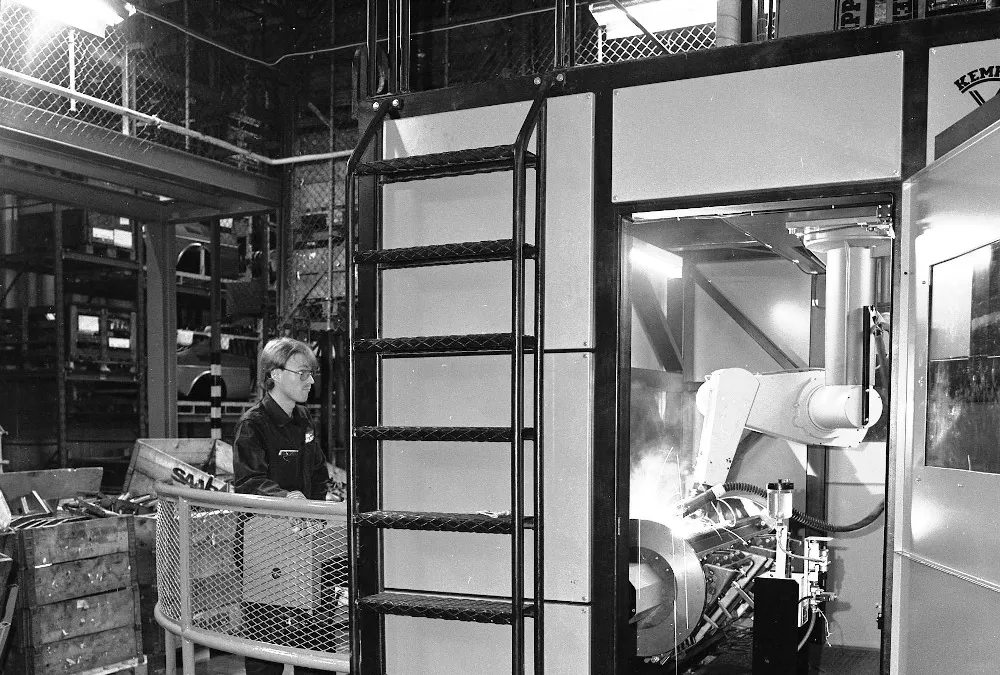
En una célula robotizada interesa distinguir producción, falta de pieza, bloqueo, cambio y fallo. El muestreo puede estimar sus proporciones cuando los estados son observables y las rutas seguras. No es universalmente superior al cronometraje, al vídeo o a los datos PLC/MES: cada fuente debe validarse para la pregunta.
Observa recursos distintos por separado
Robot y persona pueden trabajar a la vez. Una taxonomía que mezcla «robot soldando» y «operario cargando» como estados excluyentes de una misma unidad puede duplicar o confundir tiempo.
Para robot-instante, define ejecución de proceso, espera de entrada, bloqueo de salida, cambio, avería confirmada, parada prevista y no observable. Para persona-instante, usa carga/descarga, inspección, preparación, coordinación, espera, descanso y otros. Relaciona registros mediante contexto, sin sumar ambas bases como un único 100 %.
Una luz no confirma universalmente el estado: valida su significado con ingeniería. Ver a un técnico no demuestra avería, y una lectura instantánea no determina que una parada dure menos de treinta segundos.
Acceso seguro y método
No entres en la célula por completar una lectura. La ubicación, permisos y protección deben decidirse con responsables de seguridad. El muestreo no elimina riesgo ni permite asignar una categoría de seguridad universal al vallado. Tampoco autoriza suprimir temporizaciones, enclavamientos o inspecciones.
Define calendario, productos, turnos y selección de células. El reparto se basa en exposición y objetivo, no en un 30 % nocturno o un número fijo de observadores para todas las plantas. Registra pérdidas por visibilidad y revisa si se concentran en estados particulares; sustituir una célula difícil por otra fácil puede sesgar la muestra.
Tamaño y dependencia
La planificación simple n=techo[z²p₀(1−p₀)/e²] da 683 registros con z=1,96, p₀=0,20 y e=0,03. Con z=2 serían 712, con confianza aproximada del 95,45 %. Si p es desconocida, p₀=0,5 es una referencia conservadora para una proporción.
Estos cálculos suponen observaciones independientes y una aproximación adecuada. Varias células de una línea pueden compartir incidencias; aleatorizar no elimina correlación ni reactividad. Las notificaciones de una aplicación dependen de permisos, dispositivo y conectividad: conserva horarios reales.
Caso simulado de ocho células
Supongamos 4.820 participaciones en tres semanas, con cobertura y tamaño por célula informados. En la célula 2, 28 % de robot-instantes corresponde a espera confirmada. No se suma espera humana sobre ese porcentaje ni se compara con un óptimo universal.
El equipo investiga buffer, secuencia y sincronización con visión. Aumentar un buffer de cuatro a ocho piezas es una hipótesis, no una recomendación general; comprueba inventario, espacio, trazabilidad y seguridad. Cualquier modificación del programa requiere evaluación y validación técnica.
Si posteriormente se registran 92 y 115 subconjuntos buenos por día bajo condiciones comparables, el aumento es 25 %. No demuestra que toda la diferencia proceda de esas acciones. Una inversión supuesta de 4.200 € no determina ROI o payback sin margen incremental, costes recurrentes y calendario.
OEE y seguimiento
Los estados permiten investigar disponibilidad, pero el OEE necesita además tiempo de marcha compatible, ciclo ideal y unidades totales/buenas. No se calcula rendimiento como porcentaje de robot activo.
Ejemplo independiente: 92 %×96 %×99,5 %=87,8784 %; 81 %×88 %×99,5 %=70,9236 %. La diferencia de 16,9548 puntos es aritmética, no una brecha demostrada por muestreo ni un benchmark objetivo.
WorkSamp ayuda a planificar y registrar estados. Verifica funcionalidades y condiciones; no se promete diagnóstico gratuito, integración PLC ni retorno en semanas.
Referencias
NIST: proporciones. Cálculo OEE. Ley de Prevención de Riesgos Laborales.